

РС485 и CANopen: интеграция шин для промышленной автоматизации
2026-10-25
содержание
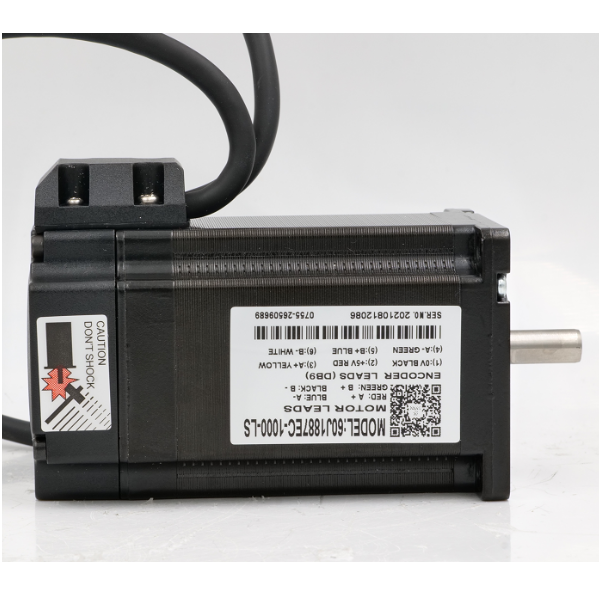
РС485 и CANopen — не просто аббревиатуры в технических спецификациях. Это два фундаментальных слоя промышленной связи, которые на практике часто работают бок о бок: один обеспечивает физическую устойчивость, другой — семантическую точность. Мы не раз сталкивались с ситуацией, когда заказчик привозит на тестирование интегрированный сервопривод iESV80-30-75-48-17BC, требуя подключения к существующей линии CANopen, но обнаруживает, что контроллер на стороне ПЛК поддерживает только RS485-интерфейс. В таких случаях знание взаимосвязи между шинами спасает проект от перепроектирования и задержек.
RS485 — прочный фундамент, а не «старая технология»
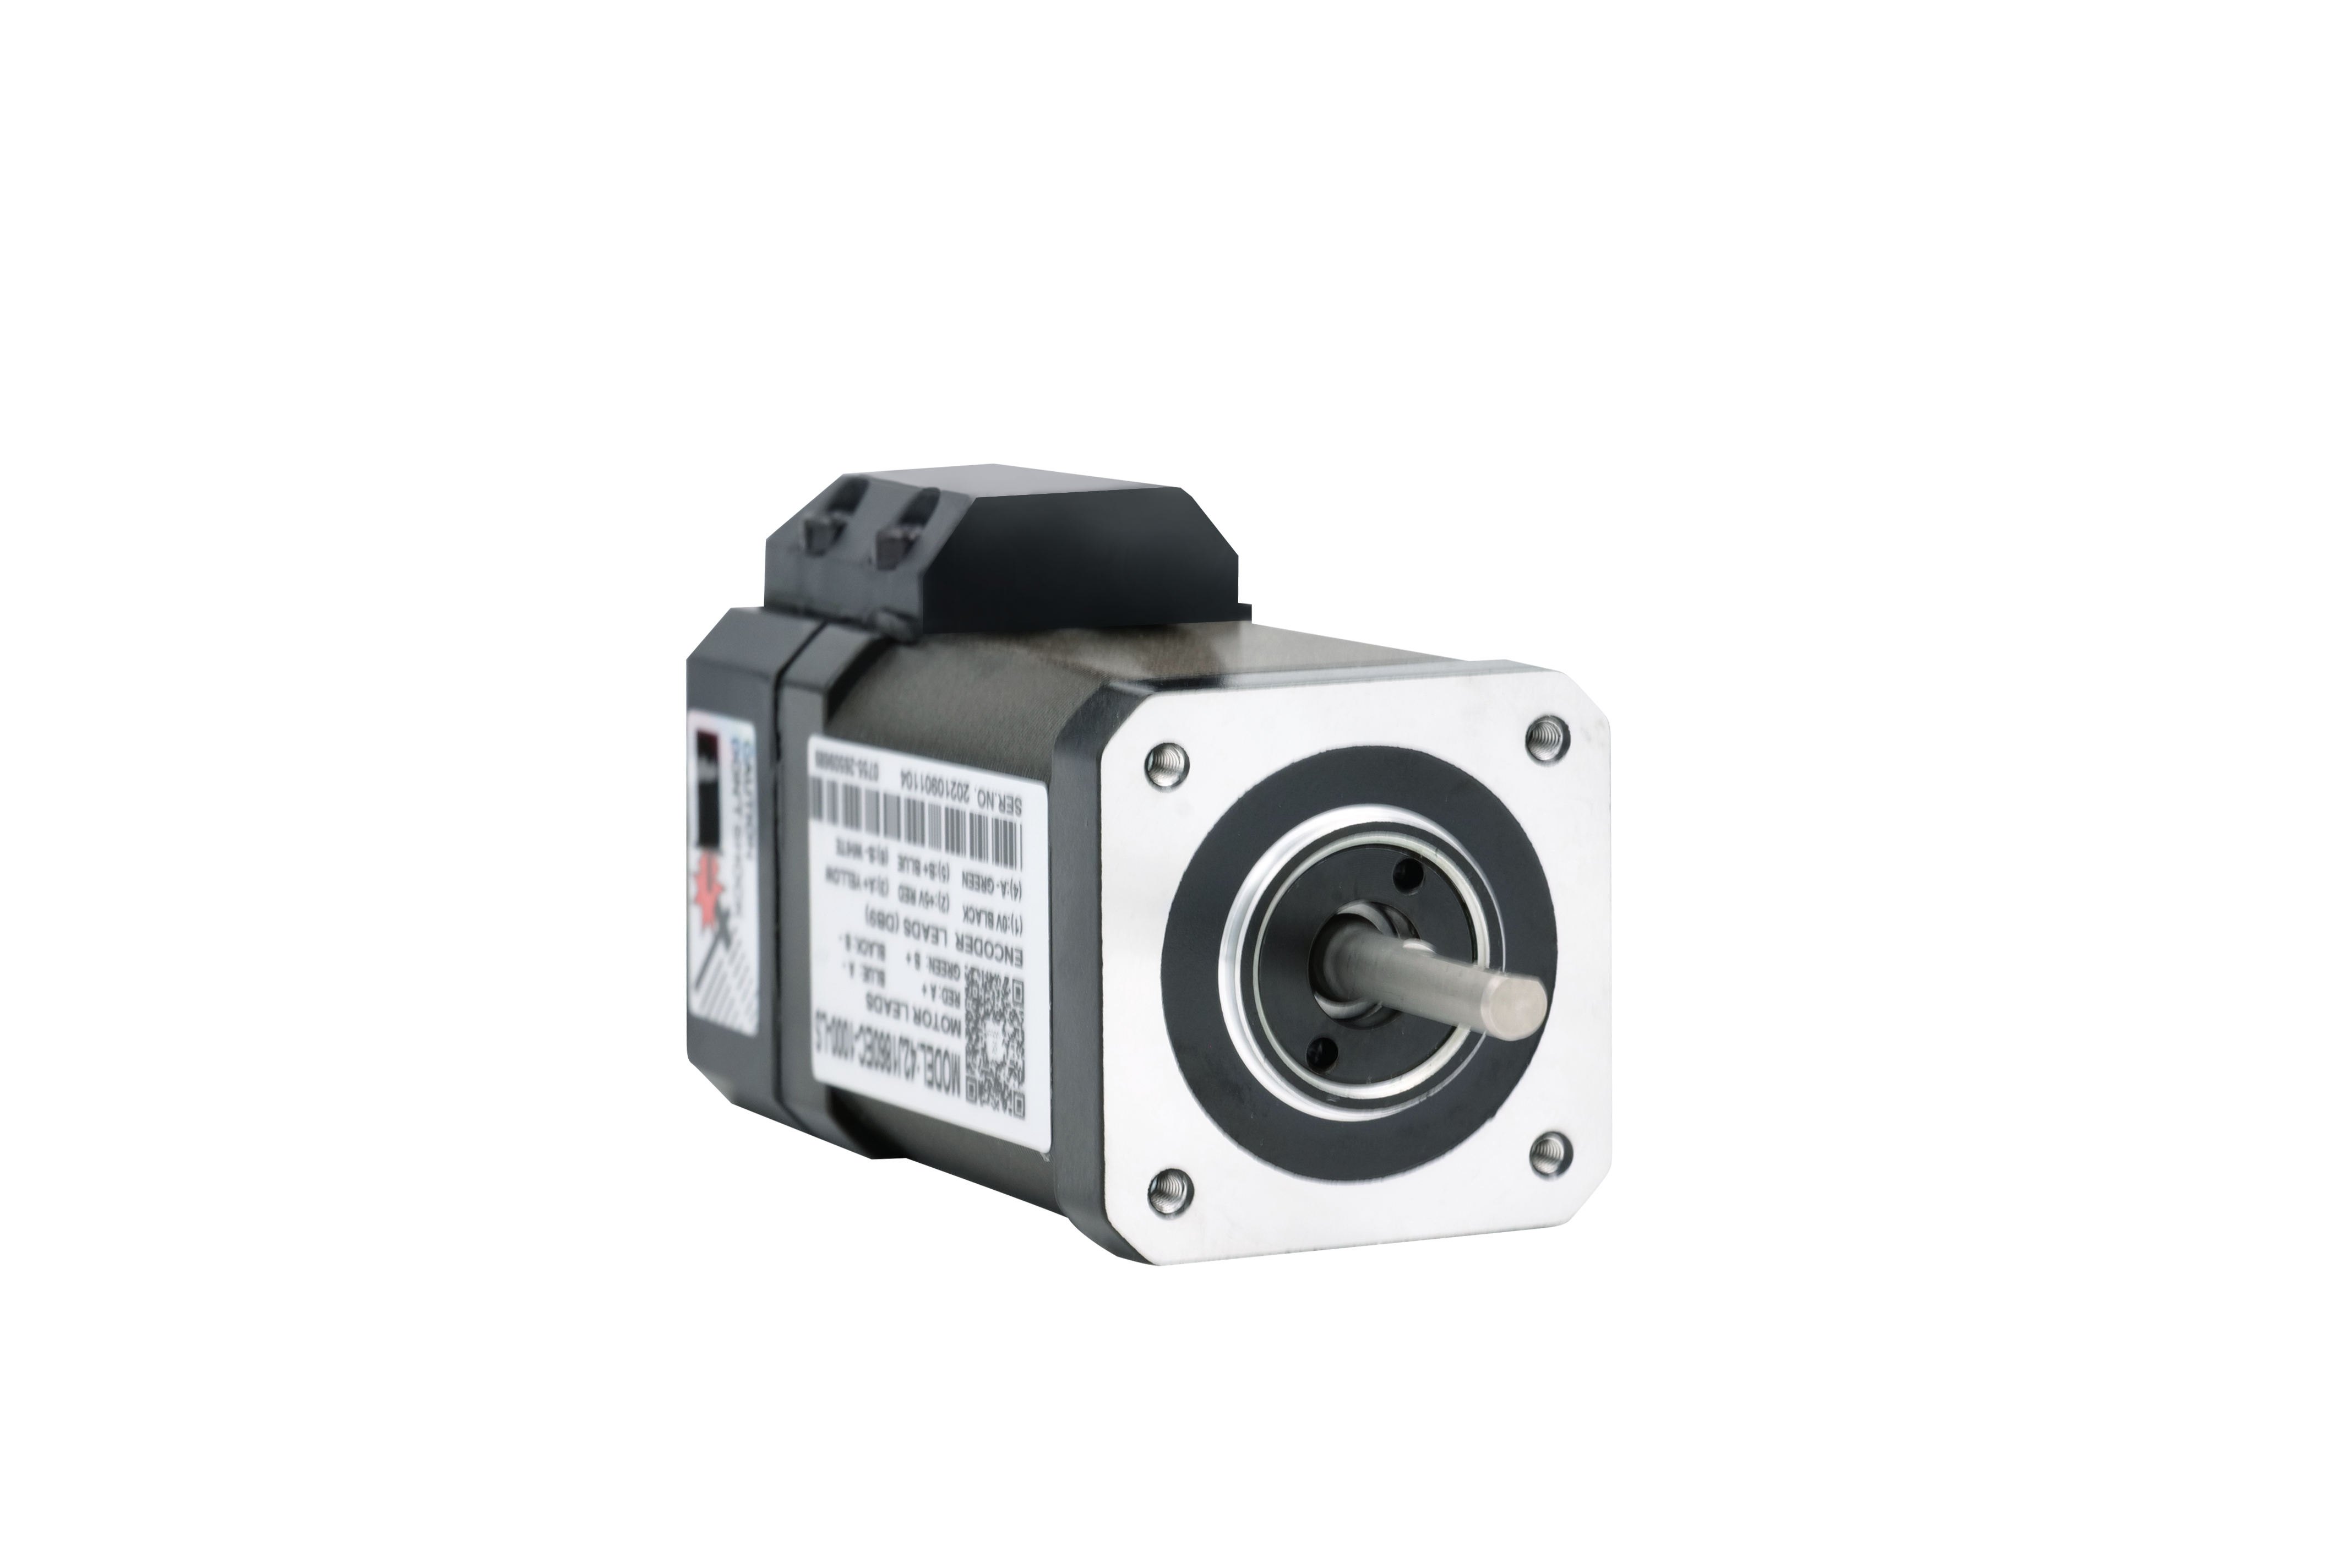
RS485 — это физический уровень передачи данных. Он не определяет, *что* передаётся, а гарантирует, *как* это делается надёжно: дифференциальная передача, помехоустойчивость до 12 км при скорости 100 кбит/с, поддержка до 32 узлов без повторителей. Но RS485 сам по себе не знает ни про объекты, ни про PDO, ни про SDO. Он просто переносит байты. Именно поэтому его часто ошибочно считают «устаревшим» — но это как называть кирпич устаревшим, потому что есть стеклянные фасады. Кирпич остаётся основой. В реальных системах JMC мы используем RS485 как транспорт для Modbus RTU, ASCII-протоколов и даже кастомных команд управления шаговыми двигателями 57SE1875-440-BS1210-150-SC.
CANopen — язык, который говорит о состоянии, а не о напряжении
CANopen — это протокол прикладного уровня, построенный поверх CAN-физики. Он стандартизирует структуру данных: объектный словарь (OD), типы сообщений (NMT, SYNC, PDO, SDO), поведение узлов при старте и ошибках. Когда вы подключаете шариковый стержень iESS60SE-36-30-BS1610-165 к сети CANopen, вы получаете доступ к параметрам в реальном времени — например, к значению фактической позиции через PDO, или к настройке коэффициента усиления через SDO. Но CANopen не работает напрямую по RS485. Это разные физические среды: CAN требует двухпроводной линии с терминирующими резисторами и строгим импедансом 120 Ом. Попытка «подключить CANopen к RS485-портам ПЛК» без преобразователя заведомо обречена.
Интеграция возможна — но только через чёткие границы
На практике интеграция RS485 и CANopen решается тремя проверенными способами:
- Шлюзы-преобразователи: аппаратные устройства, принимающие Modbus RTU по RS485 и транслирующие его в CANopen-сообщения. Мы рекомендуем модели с поддержкой конфигурируемых маппингов — особенно при работе с приводами iSS60SE-36-30-BS1205-150-EC, где важно синхронизировать статусы ошибок и режимы работы;
- Универсальные контроллеры: ПЛК или встраиваемые компьютеры с двумя независимыми интерфейсами — RS485 и CAN. Здесь задача сводится к программной маршрутизации: например, считывать данные с датчика температуры по Modbus RTU и отправлять их в CANopen-сеть как пользовательский PDO;
- Гибридные решения от производителей: некоторые современные сервоприводы серии iESV поддерживают одновременно CANopen и RS485-режимы через переключаемый DIP-переключатель или параметризацию. Это даёт гибкость на этапе пусконаладки — но требует чёткого понимания, какой протокол активен в конкретный момент.
Мы видели, как клиенты теряли неделю на поиск причины «плавающих позиций» — пока не обнаружили, что в одном из узлов случайно включён RS485-режим вместо CANopen, и PDO-пакеты просто игнорировались.
JMC — не поставщик компонентов, а партнёр по архитектуре
Shenzhen Just Motion Control Electromechanics Co., Ltd. не предлагает «решение RS485 + CANopen» как готовый ярлык. Мы помогаем клиентам выбрать правильную архитектуру — исходя из масштаба системы, требований к цикличности обмена и наличия legacy-оборудования. Например, для медицинского оборудования, где критична предсказуемость задержек, мы чаще рекомендуем чистый CANopen. Для модернизации устаревших станков с уже проложенным RS485-кабелем — шлюзовые решения с последующей заменой поэтапно. Все продукты JMC — от 40ASM100-5-M17BC-SC-BS1205-250 до 86SN1876EC-1000-TR15.875*12.7-150-C01 — проходят совместимостные тесты в условиях, приближённых к реальным: с шумом, длинными трассами, переменным питанием. Более 28 патентов на изобретения в области интерфейсной адаптации подтверждают, что мы не просто интегрируем шины — мы проектируем точки их встречи.
RS485 и CANopen не конкурируют. Они дополняют друг друга: первый — как надёжная дорога, второй — как точный дорожный знак. А правильный выбор маршрута начинается не с выбора протокола, а с понимания задачи. Если ваша система требует одновременной работы с новыми сервоприводами и старыми датчиками — начните с анализа физических ограничений и временных требований. Остальное — вопрос инженерной экспертизы, а не маркетинговых обещаний.