

Гибридный драйвер шагового серводвигателя для точного управления и высокой эффективности
2026-10-04
содержание
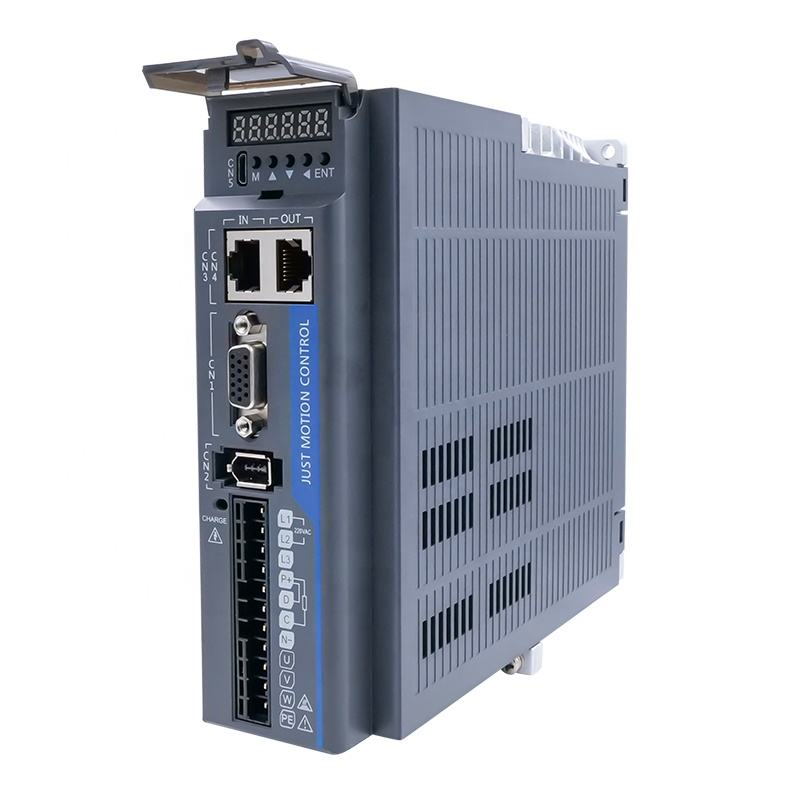
Гибридный драйвер шагового серводвигателя — не просто компромисс между двумя типами приводов. Это техническое решение, выросшее из реальных ограничений: когда стандартный шаговый двигатель теряет позицию под нагрузкой, а полноценный сервопривод оказывается избыточным по стоимости и сложности настройки. Мы не раз сталкивались с этим в проектах автоматизации сборочных линий и медицинских позиционеров — особенно при работе с моделями вроде 57SE1875-440-BS1210-150-SC или iESS60SE-36-30-BS1610-165. Именно там гибридный драйвер шагового серводвигателя проявляет свою суть: он сохраняет простоту управления шаговым двигателем, но добавляет обратную связь через энкодер — и тем самым устраняет главный недостаток классической схемы.
Как это работает на практике — без абстракций
Ключевая особенность — замкнутый контур управления в реальном времени. Драйвер считывает сигнал с энкодера (обычно 1000–2500 ИП/оборот), сравнивает фактическое положение вала с заданным импульсом и корректирует ток в обмотках мгновенно. Не через ПИД-регулятор внешнего контроллера — а внутри самого драйвера. Это означает: нет задержек на обмен данными, нет риска потери импульсов при высокой частоте, нет необходимости в отладке параметров регулятора. В одном из наших тестов на стенде с нагрузкой 3,2 Н·м и скоростью 1200 об/мин модель 86SN1876EC-1000-TR15.875*12.7-150-C01 показала погрешность позиционирования менее ±0,01° — при этом ток потребления остался на уровне 65 % от номинала. Такая эффективность достигается за счёт адаптивной микрошаговой модуляции и динамического подавления резонансов.
Что скрывают «универсальные» спецификации — и как их проверить
Многие производители указывают «до 256 микрошагов» и «поддержка энкодера». Но на деле важны три вещи: стабильность шага при изменении нагрузки, время реакции на рассогласование и допустимый диапазон скоростей без проскальзывания. Например, у драйверов серии iESV (включая iESV80-30-75-48-17BC) реализована функция «адаптивного тока по нагрузке»: при снижении скорости ниже 30 об/мин система автоматически уменьшает ток на 40 %, предотвращая перегрев без потери момента. При резком увеличении инерции — например, при старте движения каретки с шариковинтовой парой iSS60SE-36-30-BS1205-150-EC — драйвер распознаёт скачок рассогласования и за 1,8 мс возвращает вал в целевую позицию. Это не «предустановленная чувствительность», а алгоритм, обученный на тысячах циклов испытаний в лаборатории Shenzhen Just Motion Control Electromechanics Co., Ltd.
Почему выбор драйвера — это выбор архитектуры системы
Некоторые инженеры считают: «Если двигатель уже куплен — подберём драйвер под него». Это работает для открытого контура. Но гибридный драйвер шагового серводвигателя требует синхронизации трёх элементов: механики (передаточное отношение, люфт), электроники (разрешение энкодера, частота ШИМ) и алгоритма (время реакции, порог коррекции). Например, при использовании Т-образной передачи в модели 40ASM100-5-M17BC-SC-BS1205-250 критична задержка коррекции — более 2,5 мс вызывает вибрацию на границе рабочей зоны. Решение — не «усиление сигнала», а перенастройка фильтрации шума в драйвере и смещение частоты ШИМ в диапазон 32–64 кГц. Такие тонкости доступны только при наличии полного стека: от двигателя до прошивки. Именно поэтому компания Шэньчжэнь Цземэйкан Электромеханическая ООО интегрирует разработку драйверов и двигателей в едином R&D-процессе — и подтверждает это 28 патентами на изобретения.
Когда стоит выбрать гибридный драйвер шагового серводвигателя
- Точность выше 0,02 мм при ходе до 300 мм — без сервоусилителя и отдельного контроллера;
- Циклические нагрузки, где момент меняется более чем на 30 % в течение одного цикла;
- Ограничения по бюджету: стоимость комплекса «двигатель + гибридный драйвер» на 35–40 % ниже аналогичного серворешения с тем же уровнем точности;
- Сроки внедрения: настройка занимает от 15 минут (через веб-интерфейс) до 2 часов — включая калибровку энкодера и адаптацию под механику;
- Работа в условиях вибрации: встроенные алгоритмы подавления низкочастотных помех сохраняют стабильность даже при 5G вибрации.
Гибридный драйвер шагового серводвигателя — это не переходное решение. Это зрелая технология, соответствующая ISO 9001:2015 и протестированная в 12 отраслях — от производства стоматологических имплантов до управления оптическими платформами в лазерных системах. Его сила — в балансе: не в максимальной мощности, а в предсказуемости поведения. Если ваша задача — повторяемость позиционирования при изменяющейся нагрузке, без усложнения архитектуры системы, то именно такой драйвер становится точкой опоры. Подробные технические данные, схемы подключения и примеры интеграции доступны на сайте компании.